
震动传感器(CLA-3 全向)
高灵敏度传感膜 · 全向检测 · 数字开关量输出
一、理论基础
1.1 器件概述
本系统采用 CLA-3 全向振动传感器。CLA-3 微型全向振动传感器是一种采用新型高灵敏度传感膜而设计的全向振动传感器,具有全向检测、灵敏度可调、高抗干扰能力、产品一致性和互换性好、体积小、可靠性高、价格低等特点。
1.2 振动传感器类型
常用的振动传感器分为以下几个类型:
| 类型 | 原理 | 特点 |
|---|---|---|
| 压电/驻极体型 | 压电效应,振动产生电荷 | 灵敏度高,需电荷放大 |
| 电磁型 | 电磁感应,振动产生感应电动势 | 适合中高频振动 |
| 弹簧型 | 弹簧触点,振动时触点闭合 | 结构简单,数字输出 |
| 机械接触型 | 振动时金属球/弹簧接触 | 成本低,全向检测 |
CLA-3 属于机械接触型/高灵敏度传感膜类型,输出数字开关信号。
1.3 工作原理
CLA-3 内部采用高灵敏度传感膜,当受到任何方向的振动或冲击时,传感膜发生形变,导致内部触点状态改变(闭合或断开),输出一个数字脉冲信号。
由于是全向设计,无论振动来自哪个方向(X、Y、Z 轴),传感器都能检测到。
1.4 关键特性
| 参数 | 规格 |
|---|---|
| 类型 | 全向振动传感器(高灵敏度传感膜) |
| 检测方向 | 全向(X、Y、Z 三轴) |
| 输出类型 | 数字开关量(脉冲信号) |
| 灵敏度 | 可调 |
| 抗干扰 | 高抗干扰能力 |
| 体积 | 微型 |
| 可靠性 | 高,一致性和互换性好 |
1.5 典型应用
- 震动报警(门窗、保险柜、车辆防盗)
- 地震检测与报警
- 设备运行状态监测(电机、水泵振动)
- 触摸/敲击检测(电子鼓、触摸开关)
- 运输过程振动监测
- 智能唤醒(振动唤醒休眠设备)
- 教学实验(振动检测原理)
二、实验实例:震动传感器采集
2.1 实验目的
- 掌握震动传感器的操作方法
- 掌握震动传感器采集程序的编程方法
2.2 实验内容
在 IAR 集成开发环境中编写震动传感器采集程序,通过 CC2530 的 IO 口采集震动传感器的输出状态,感知是否存在震动。
2.3 预备知识
- 了解 C 语言的基本知识
- 了解 IAR 中编写和调试程序的方法
- 了解 GPIO 输入检测和外部中断原理
2.4 实验设备
- 硬件:WSN-V 教学实验箱(带传感器 1 扩展板)、PC 机
- 软件:Windows + IAR EW for 8051
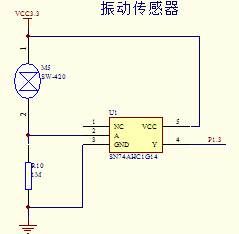
2.5 接口电路
通过 CC2530 的 IO 口采集震动传感器的输出状态,从而感知是否存在震动。震动时输出脉冲信号,可通过 IO 轮询或外部中断检测。
2.6 关键函数
void Sensor_PIN_INT(void):对相应的 I/O 口进行配置(设为输入模式)。
震动检测方式:
- 轮询方式:循环读取 IO 口电平,检测到变化时判定为震动
- 中断方式:配置 IO 口为外部中断,震动触发中断服务程序
2.7 实验步骤
- 连接好仿真器,及带传感器 1 扩展板的通用调试母板
- 新建工程 Vibration,添加相应文件并修改工程设置
- 创建 Vibration.c 并加入到工程中
- 编写震动检测函数,循环读取 IO 口状态,检测到震动时通过 LED 或串口提示
- 编译下载运行,敲击或震动实验板,观察检测结果
2.8 实验现象
- 静止时,传感器输出稳定电平,LED 不亮
- 敲击或震动实验板时,传感器输出脉冲信号,LED 闪烁/点亮,串口输出"检测到震动"
- 震动停止后,恢复静止状态
知识点
CLA-3 这类机械接触型震动传感器输出的是数字脉冲信号,只能检测"有无震动",无法测量振动的幅度和频率。如果需要精确测量振动参数(加速度、频率、频谱),应选用压电式加速度传感器或 MEMS 加速度计(如 MMA7260Q、MPU6050)。震动传感器的灵敏度调节通常通过内部电路的电位器或外部电路的滤波时间常数实现。在实际应用中,为了防止误触发,通常需要设置防抖延时(检测到震动后延时一段时间再确认),类似按键消抖。
内容来源:《WSN-V 物联网综合教学实验指导书》第 7 章·7.10 震动传感器采集实验,结合课程教学经验整理。